时速100km/h!0.6W设备也能冲进全球前三!
家人们,来报喜了!🎉
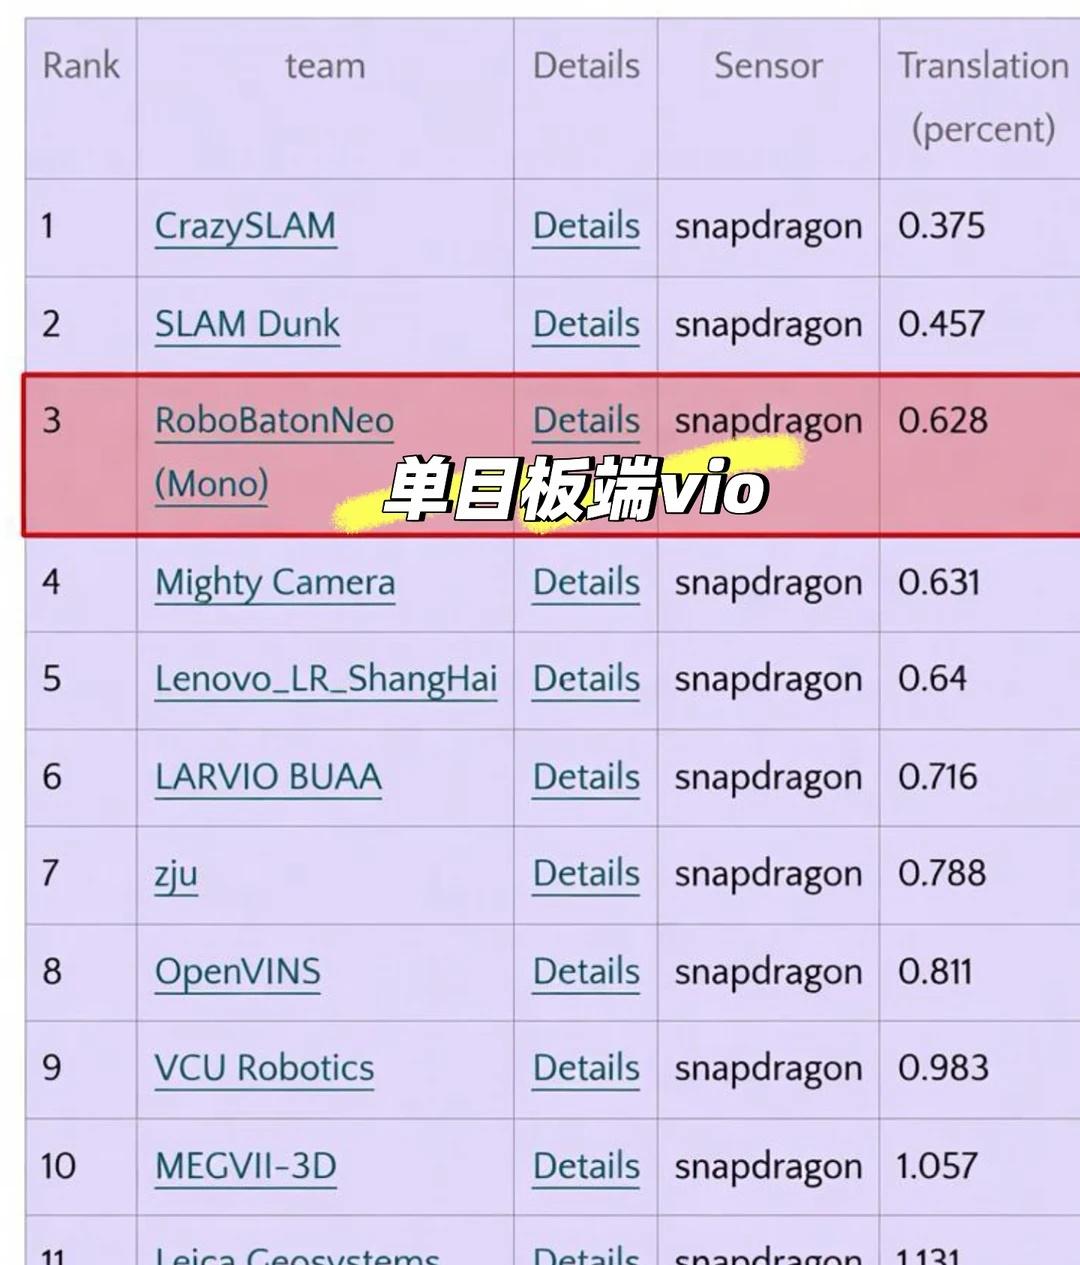
在公认“地狱级难度”的 ETH FPV 数据集官方榜单上,我们的 RoboBatonNeo 拿下了全球第三!🏅
先给不了解的朋友科普一下,这个数据集到底有多变态:
🚀 极速狂飙:最难的序列里,无人机时速狂飙到 100 km/h!
💥 暴力机动:加速度接近 7个G(69.85 m/s²),角速度达到 20 rad/s。
📷 视觉噩梦:在这种速度下,单目画面糊到亲妈都不认识,运动模糊和像素位移极其严重。
在这种极限工况下,榜单上的神仙们大多靠双目或高频IMU硬扛。而我们呢?
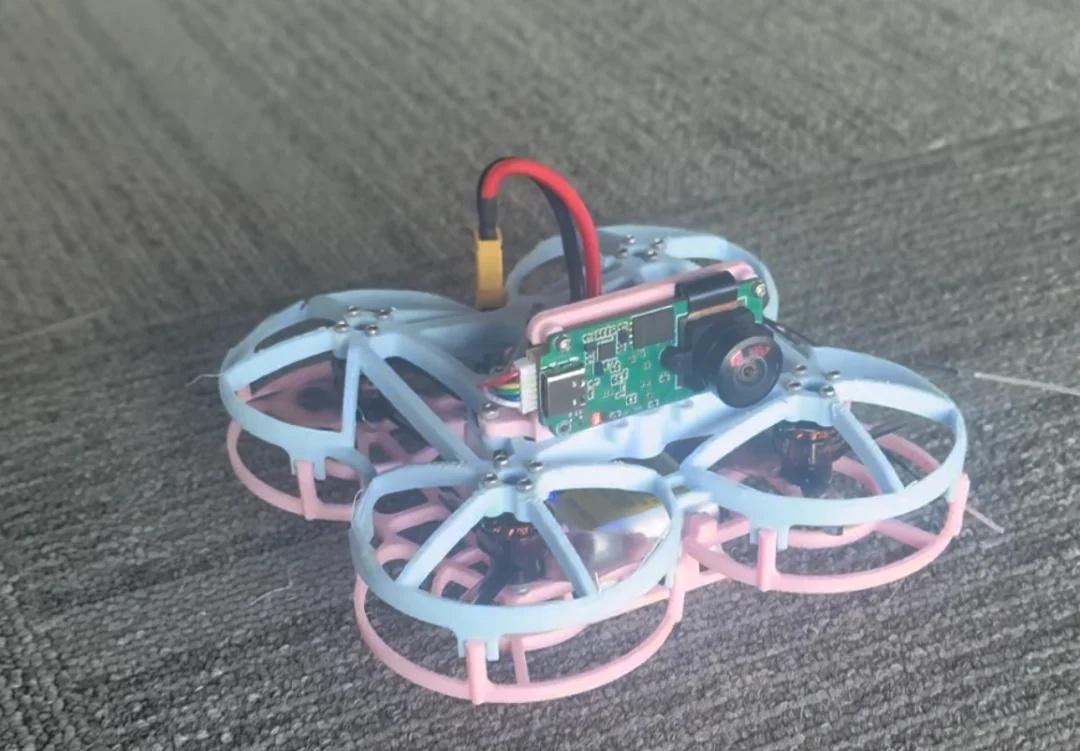
👀 纯单目 (Mono) 视觉:没有昂贵传感器,蒙着一只眼睛跑酷!
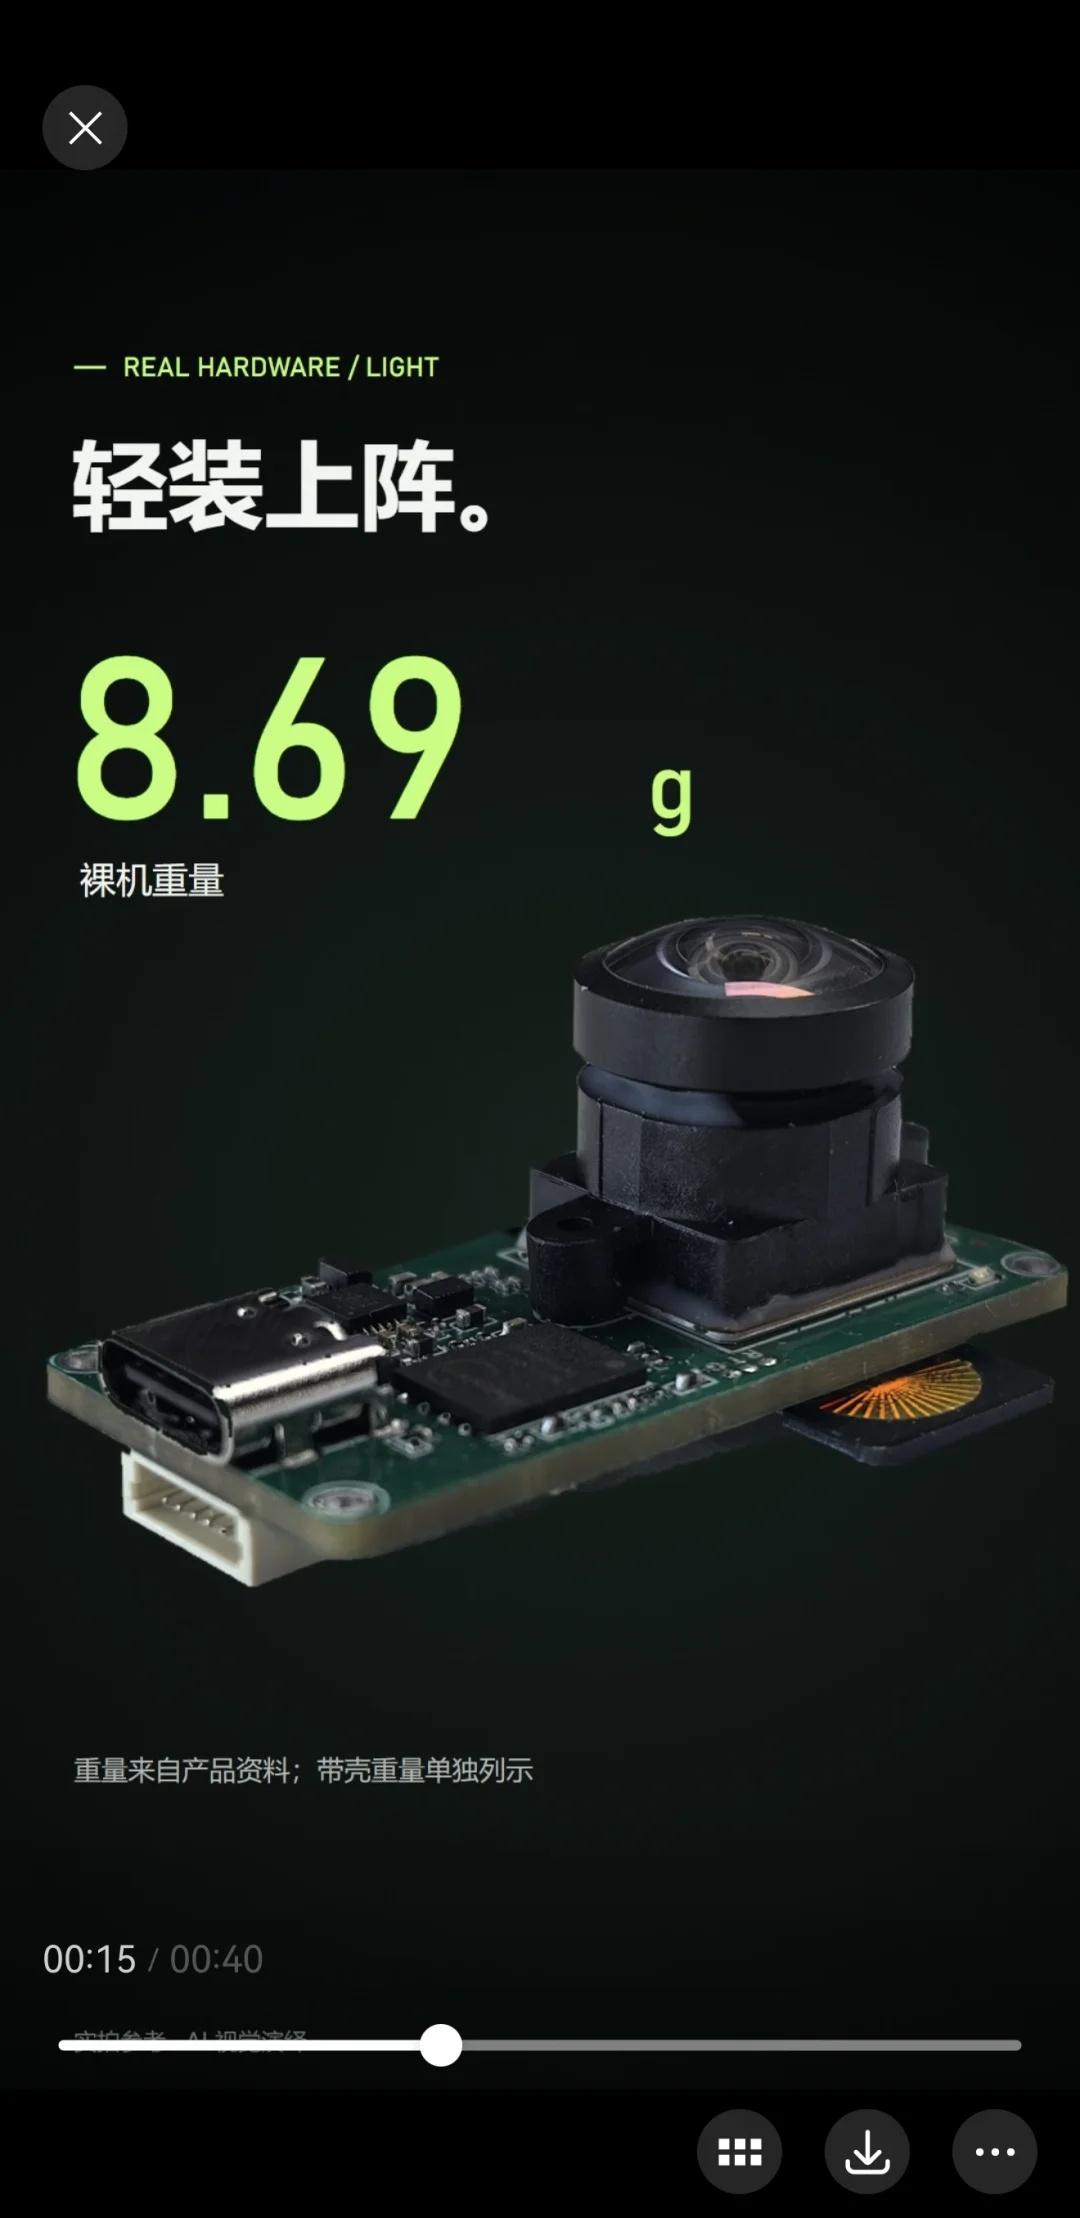
💻 算力仅 0.6W 的板卡:在边缘设备极严苛的功耗下死磕算法!
在这个“高速动态+单目+极低功耗”的三重debuff下,我们把 Translation 误差压到了 0.628%(第一梯队水准,紧咬榜一的0.375%)!💪
把算法做重容易,做轻做稳难。这次成绩证明了:优秀的轻量化算法,完全能让低成本、低功耗的无人机在FPV赛道上飞驰! 🚀
有做无人机视觉导航或者SLAM的小伙伴吗?欢迎评论区交流~👇
SLAM ETH数据集 FPV穿越机 单目SLAM 边缘计算 算法优化 科研日常 科技数码 低功耗设计