机器人真机摔一跤,够买辆入门宝马?华为云把"免摔训练法"开源了
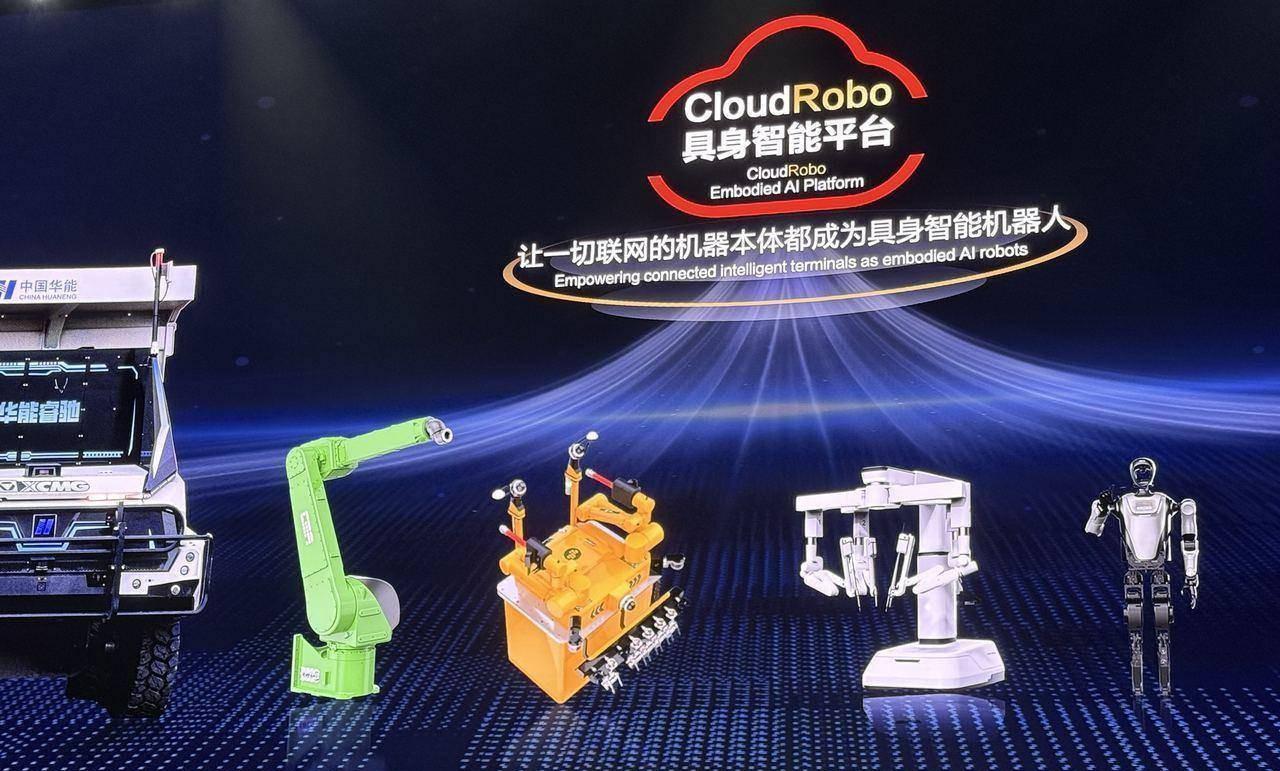
11月16日,华为云把自家具身世界模型 CloudRobo-WM1.2 开源了。11月30日,权重、推理代码、后训练代码全部放开,连昇腾上的训练最佳实践都一并给合作伙伴。
这话一点都不夸张:机器人真机上手滑一次,维修、停工、重采数据,烧的都是真金白银;而在"世界模型"里先预演一万次,只费电。
具体它做了三件事:
1、把驾校搬进了模型里。以前的机器人是"眼睛"和"手"各管各的,中间靠程序硬接,信息传着传着就丢了。WM1.2 用世界模型原生的 DualAct 架构,让"看"和"动手"共用同一个脑子。机器人伸手之前,先在内部预演:这么抓杯子会不会倒?换个角度会不会碰翻旁边的箱子?想清楚了再动。
2、不嫌弃"脏数据"。行业里攒下的机器人数据,大量是残次品——没标注、缺深度、视角不全。以前的玩法是花大价钱清洗,WM1.2 的思路是有什么用什么,残缺数据照样喂。数据门槛一降,小团队也玩得起。
3、整条训练链路用国产算力跑通了。全球顶级世界模型的完整训练,此前只在英伟达和谷歌的算力上真正验证过。这次从核心算子到模型架构全链路协同优化,是昇腾第一次扛住这个量级的任务。
成绩也摆在这:RoboTwin 2.0、LiberoPro 2.0 双榜第一,平均成功率 88.98% 和 81.7%。
但实验室考满分,不等于进车间不懵。换个物件、挪个位置、光线变了,该翻车照样翻车——真机数据这个死结,没人解开。
更关键的是路线之争:LeCun 这两年一直唱衰"大模型直接上机器人",坚信世界模型才是正解。现在世界模型开源了、双榜第一了,看起来赢面很大。
可问题来了:世界模型拿榜一,到底是证明了这条路真能走通,还是又一次"评测屠榜、落地翻车"?评论区聊聊。
具身智能 世界模型 华为云 AI机器人