机器人最危险的毛病,不是看不见,而是记错了还特别自信。
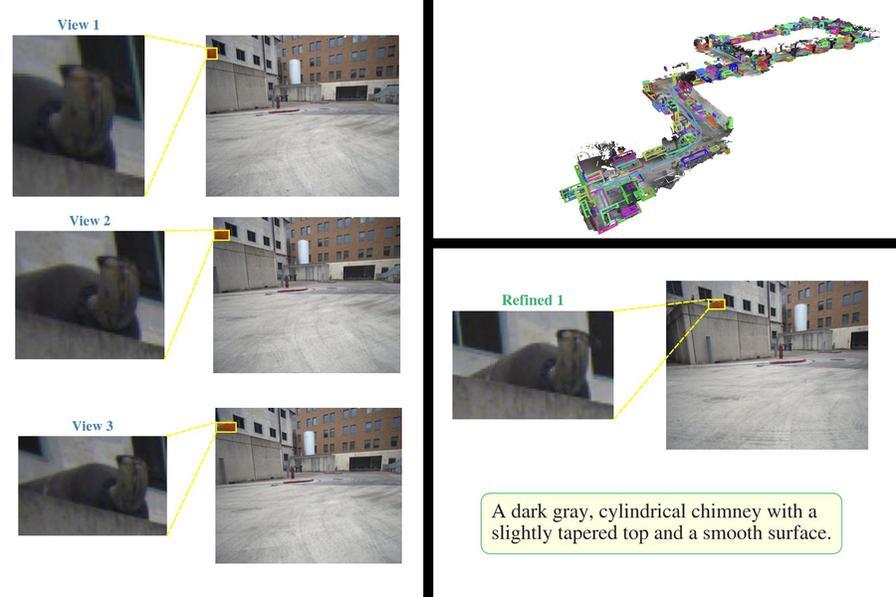
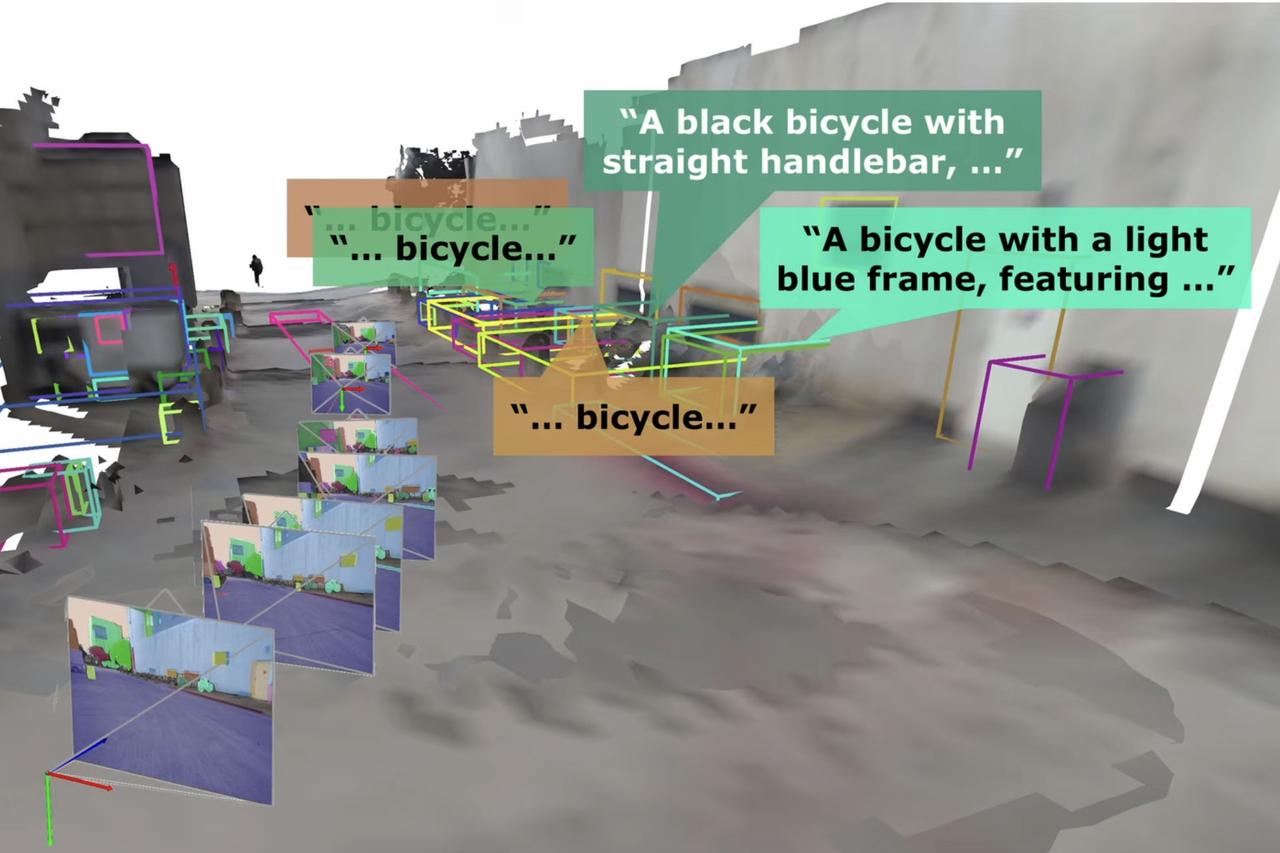
MIT 做的 UQ-DAAAM 专门解决这件事:机器人用机载相机多次拍摄同一个物体,视觉语言模型给每次画面写描述,系统再判断这些描述到底靠不靠谱。这套系统不把描述当事实,而是把每句描述当成一次带误差的测量。
它算两件事:语言置信度,和不同视角描述之间的一致程度。两个分数合成一个不确定性分数,超过阈值,机器人就主动再找一个视角补拍,最后让大模型把描述融合成更准确的一条。
效果很硬:约 92% 的歧义物体能被纠正,每个物体平均只需额外 2 张描述,物体描述准确率比当前最优方法提升 5%,在移动机器人上以不到一秒的速度实时跑。论文在 NeurIPS 2026。
典型错误很接地气:屋顶上的灰色烟囱,被记成松鼠;墙上的除颤器,被记成灭火器。平时只是地图里一条错标注,真到急救时,机器人可能带你满屋乱转。
这背后是物理 AI 的安全底线。机器人要在真实世界里干活,先得知道自己哪条记忆不可靠;否则错误会被写进三维地图,越用越牢,最后变成系统性故障。
所以这项研究的价值,不是让机器人多会说话,而是让它学会说“这条我不确定”。会承认不确定的机器,才配进你家客厅和工厂车间。