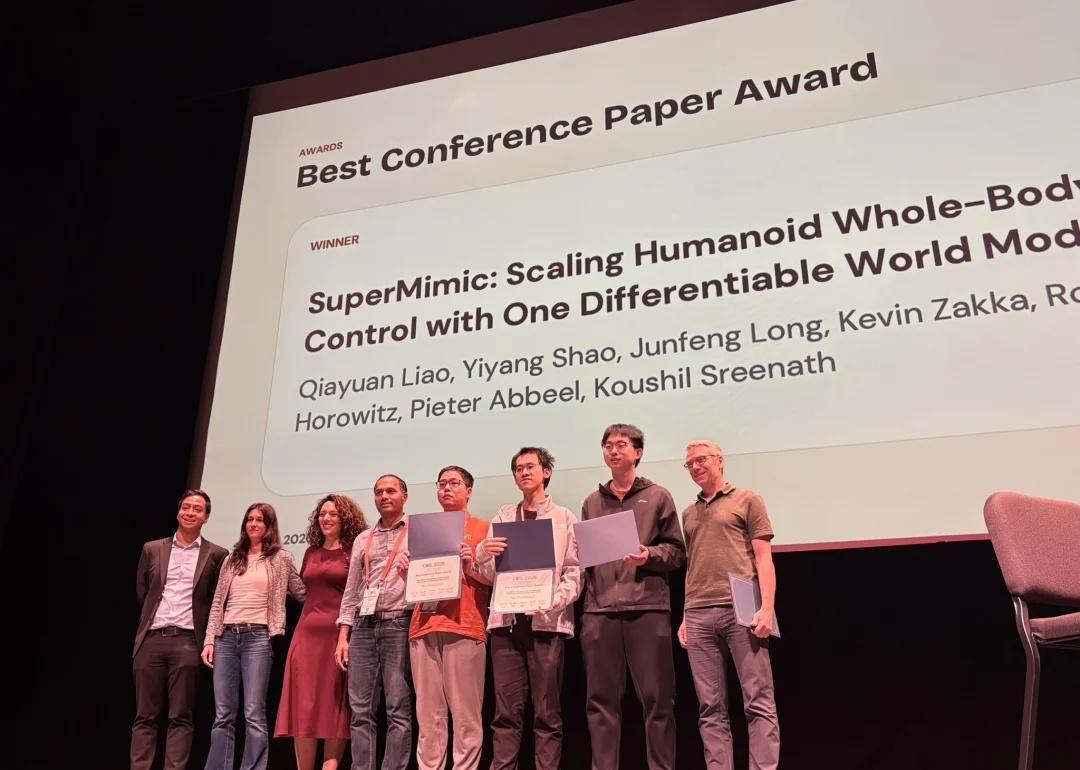
实至名归!华人成果斩获CoRL 2026最佳论文
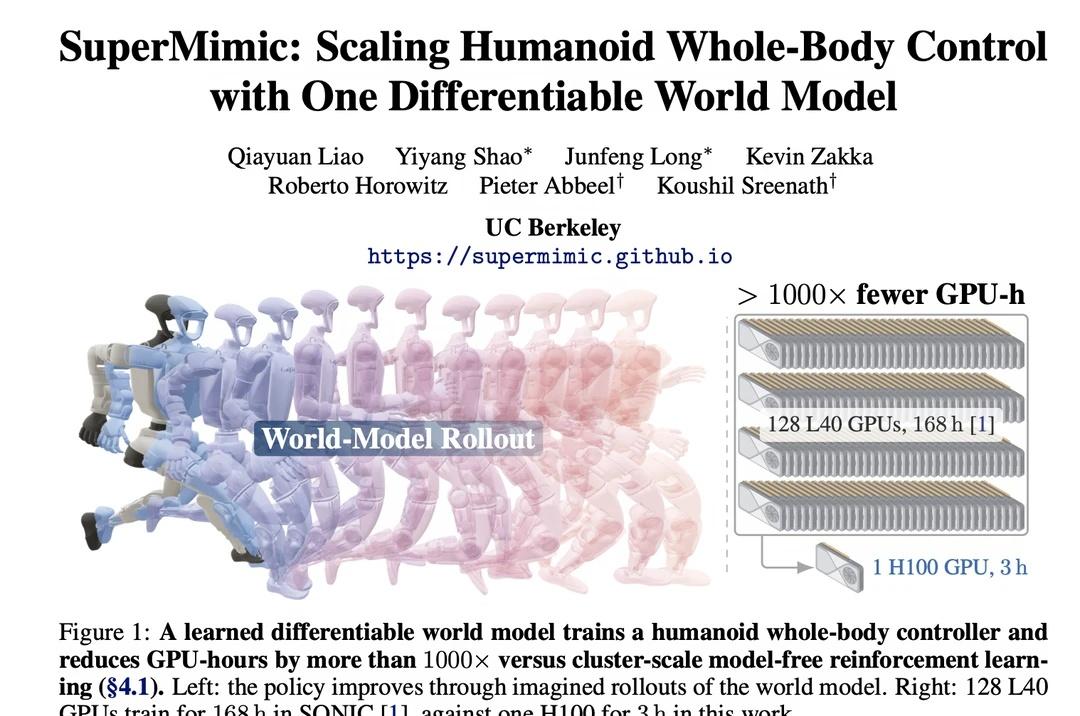
此前的SONIC使用128张L40 GPU训练7天,总计约2.1万GPU小时。SuperMimic使用一张H100训练3小时,跟踪回报就超过SONIC发布的最好成绩,GPU小时数减少超过1000倍。
在129514段训练动作的测试中,SuperMimic单卡训练3小时后失败25段,SONIC失败179段;两张GPU训练9.8小时后,失败数降为0。同一策略还迁移到真实Unitree G1,完成跳跃、侧滚和空翻,无需逐动作调参。
SuperMimic核心价值在于:大规模全身控制训练,开始从百卡集群进入单卡可实验的范围。
方法上,SuperMimic先从仿真器中学习“执行一个动作后,身体下一步会怎样”,再让控制器在这个预测模型里训练。它还能直接计算动作变化对后续结果的影响,减少完全依赖反复试错的成本。
一作是加州大学伯克利博士生廖洽源,本科毕业于广东工业大学,主要研究人形机器人的全身运动与操作,曾在波士顿动力研究 Atlas 的强化学习控制。
必须承认,SuperMimic降低了全身控制的训练门槛,但还没有解决通用机器人控制。目前实验仍限于平地动作跟踪,世界模型只使用仿真数据,“零失败”也不代表对未见动作的泛化。
往大一点说,SuperMimic 或许正在重塑具身智能领域的竞争逻辑:从比规模大小,到比想法本身,激励更多研究者去做前人没做过的事。
具身智能 人形机器人 科研 每日机器人 ai