一说起人形机器人,总是有很多争论。昨晚在成都,和同学聊天,他说吹牛吹半天,机器人还在原地踏步。一年过去了,你看让它做个家务,笨手笨脚的,成功率也不高。
我说,肯定不能这么讲。
就像当年莱特兄弟发明飞机之前,对于普通老百姓来说,只要飞机还飞不起来,那就意味着这项技术没什么进展。但实际上肯定不是这样。
现在的机器人其实也类似。如果深入到技术层面,你会发现,就今年这一年,很多关键环节都出现了不少重要的技术突破。
我平时比较喜欢关注具身智能,特别是具身模型的进展。我的感受是,这个领域的发展还是越来越明朗,只是很多技术进步,还没有完全反映到最终的产品体验上。
比如这周,不知道大家有没有关注到,蚂蚁灵波又发布了一个新模型,叫 LingBot-Touch,专门处理机器人的触觉感知。
这个模型在触觉感知上有很大的突破。
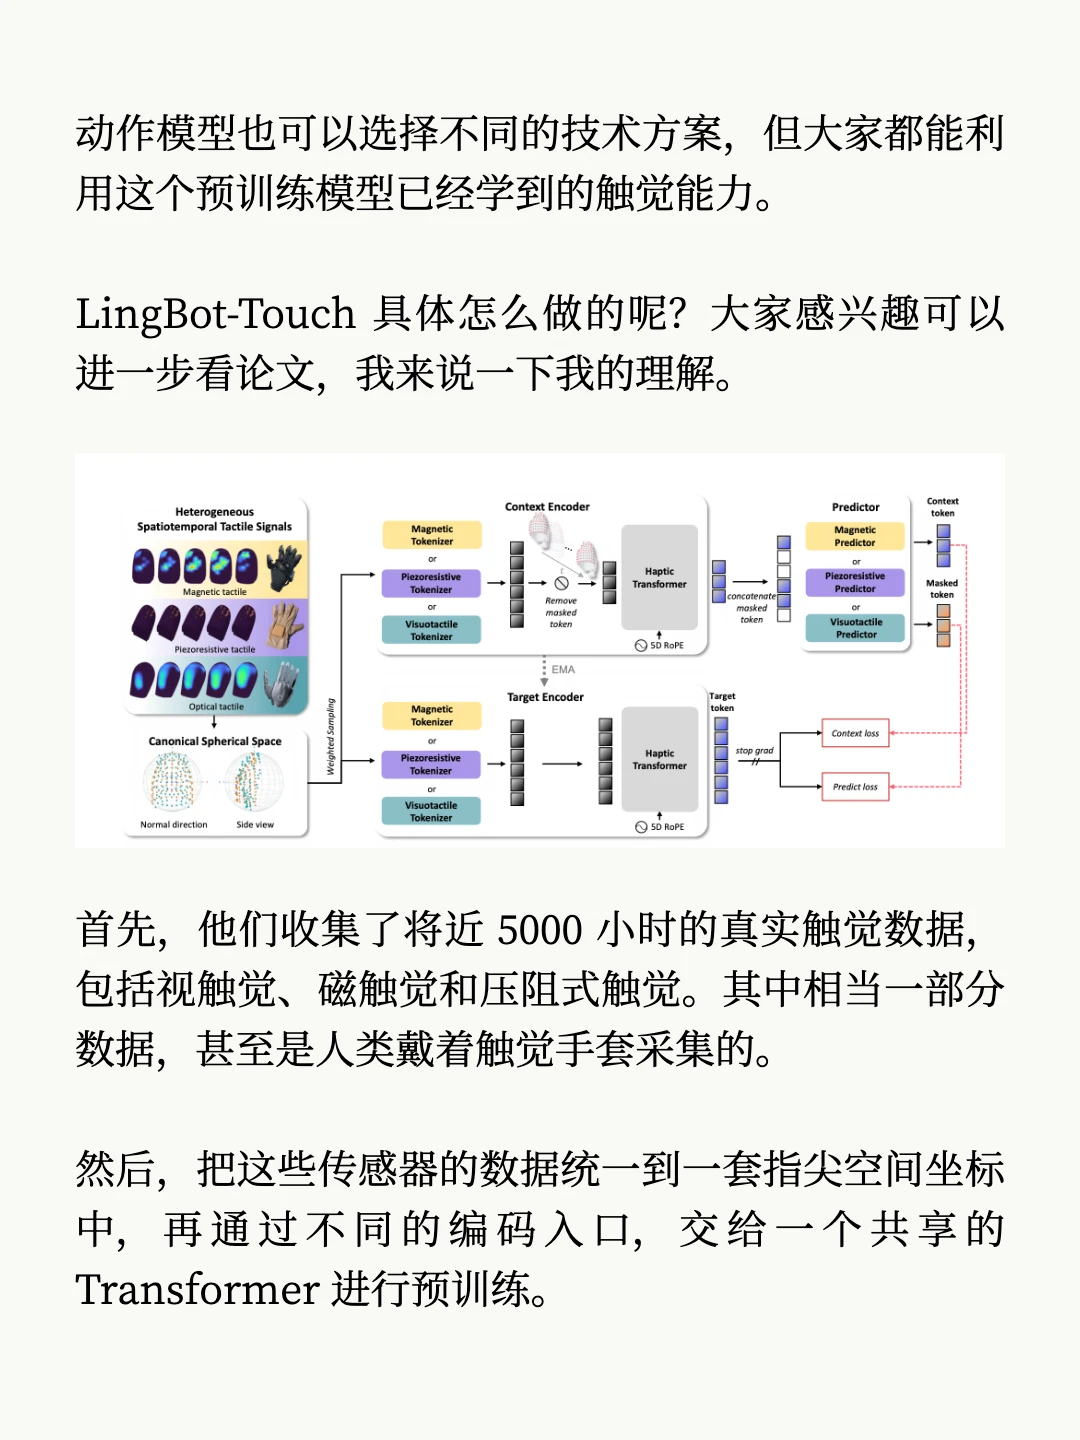
因为现在机器人的触觉传感器五花八门,不同硬件采集的数据很难放在一起训练。LingBot-Touch 可以让不同传感器积累的触觉数据,放到同一个模型里学习。
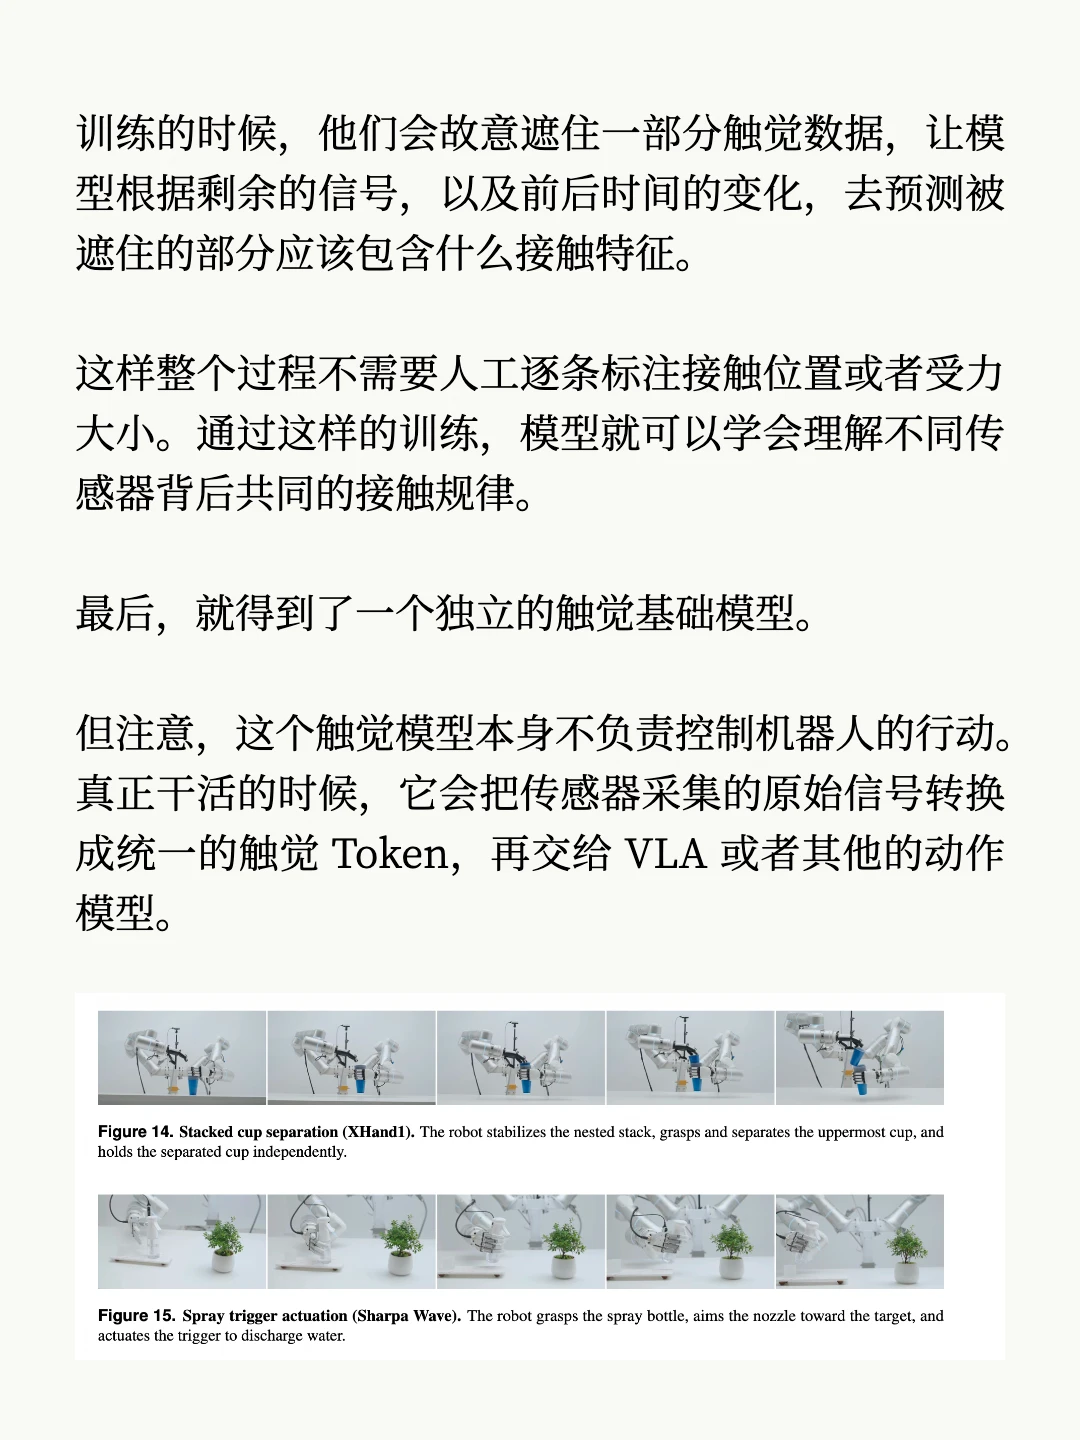
这样,随着数据规模不断扩大,模型对触觉的理解能力就能快速提升。毕竟触觉对于机器人完成精细操作来说,实在太重要了。
LingBot-Touch 相当于,专门训练一个通用的触觉基础模型,把不同传感器采集的数据放在一起学习,从中提取大家共同需要的接触信息,那么过去积累的触觉数据和能力,就可以在不同硬件之间复用。
这样一来,机器人厂商可以继续使用自己的灵巧手,动作模型也可以选择不同的技术方案,但大家都能利用这个预训练模型已经学到的触觉能力。
那这个模型的实际效果怎么样呢?蚂蚁灵波做了一组对照实验。
第一组,完全不用触觉。机器人只依靠视觉和自身状态等信息来完成任务。
第二组,给机器人增加触觉信息,但直接把传感器采集的原始信号交给动作模型。
第三组,同样使用触觉信息,但先经过 LingBot-Touch 处理,再把得到的触觉特征交给动作模型。
结果,四种动作模型,在两款灵巧手上的平均任务得分,都是第三组最高。按照论文汇总的 26 组任务结果,与完全不用触觉相比,接入 LingBot-Touch 之后,四种动作模型的平均得分分别提高了大约 14 到 25 个百分点。
同样的机器人,同样的触觉传感器,只是处理触觉信息的方式不同,结果就有这么大的差距。
#人形机器人 #具身智能 #蚂蚁灵波