【独家参考】
苹果研究团队披露机器人“大脑”进展,
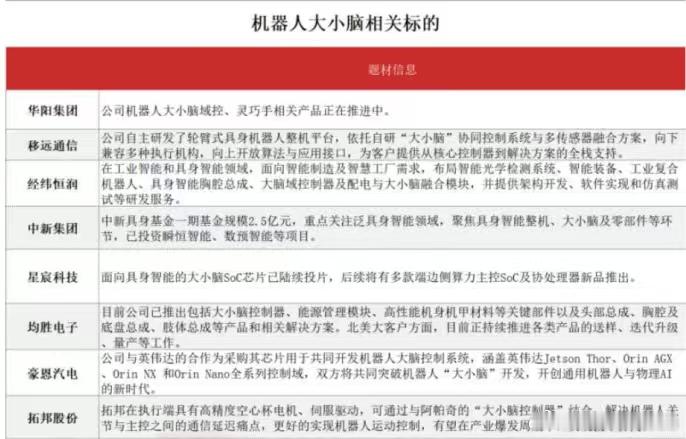
看好人形机器人大小脑融合在即,或迎“GPT时刻”,快速梳理机器人大小脑相关标的(附表)
苹果研究团队披露机器人“大脑”研究进展。
当地时间11月4日,苹果研究团队在预印本平台arXiv提交论文《Perceptive Humanoid Motion from Simulation》,披露了人形机器人自主控制系统HALO。研究团队将该系统部署在宇树科技的G1人形机器人上进行验证,让机器人将在仿真环境中学到的动作,带到陌生的现实房间中执行。
研究团队还公开了数据生成、模型训练和部署代码,涵盖动作生成、动作跟踪、任务编排以及仿真和真实机器人运行等环节。
一、人形机器人“大小脑融合”架构的提出与演变是具身智能发展的核心脉络
"大小脑融合"是指人形机器人中认知决策系统(大脑)与运动控制系统(小脑)的协同工作架构。 人形机器人“大小脑融合”架构的提出与演变是具身智能发展的核心脉络,其理念源于脑科学与AI的交叉融合,旨在模拟人类神经系统中高级认知(大脑)与运动协调(小脑)的分工协作机制,通过软硬件协同实现“感知-决策-执行"闭环。
目前具身智能应用最多的是分层架构,完全端到端模型已经成为行业发展的共识。2023-2024年协同架构兴起,已进入端到端阶段,但并非纯粹单一端到端模型。2025年及之后系统进入融合阶段,端到端统一模型。VLA模型作为具身智能的核心范式,通过整合觉感知、语言理解与动作生成,显著推动了端到端模型的发展。
机器人大小脑融合面临的主要挑战包括数据、黑盒风险、泛化能力。
数据方面,具身智能端到端大模型发展严重受制于数据的稀缺、昂贵、难标注、低保真、多模态融合难以及安全和伦理约束,目前的解决思路主要包含合成数据、Sim2Real仿真、AR、觉频学习。
黑盒风险方面,高度集成的特点导致黑盒决策风险和硬件供应链脆弱性。
泛化能力方面,人形机器人端到端大模型的泛化能力挑战,核心矛盾在于模型训练数据的有限性与物理世界无限复杂性的对抗。除了堆数据量,更可行的解决方案可能是分层学习。
二、人形机器人大小脑融合在即,或迎“GPT时刻”
作为机器人的“大小脑”,在硬件已达到较高工艺水平的情况下,具身智能的技术能力或将成为机器人发展的天花板。当前多家领军机器人企业均已各自的方式在具身智能领域投入较多资源与精力,以提升自家机器人的泛化行为能力。
兴业证券董晓彬认为,目前机器人应用场景相对专一和聚焦,在工厂等真实场景训练下,下阶段重点在人形机器人“大脑”和“小脑”的融合效果。目前AI大模型与人形机器人的融合仍处于较浅层次,但从各头部企业展示成果来看,已经在实际执行任务方面有一些突破。后续随着专一场景规模扩大、训练方式优化以及硬件突破,高质量数据积累或呈指数级提升,在通用和家庭场景的应用将进一步扩大,或迎来其“GPT时刻”。
$均胜电子 sh600699$ :均胜电子目前公司已推出包括大小脑控制器、能源管理模块、高性能机身机甲材料等关键部件以及头部总成、胸腔及底盘总成、肢体总成等产品和相关解决方案。
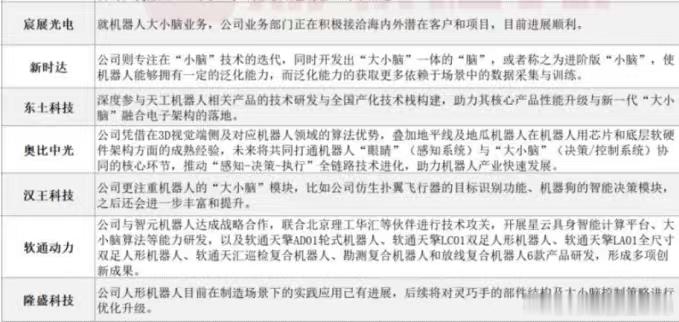
$宸展光电 sz003019$ :宸展光电 就机器人大小脑业务,公司业务部门正在积极接洽海内外潜在客户和项目,目前进展顺利。
关注 $智微智能 sz001339$ : 智微智能司针对具身智能推出了基于NvidiaJetson、IntelUltra、Rockchip等核心芯片平台的大小脑控制器产品线,可广泛应用于工业机器人、AGV/AMR移动机器人、服务类机器人、人形机器人等多种应用场景。目前,公司在机器人“大小脑”控制器领域已有客户订单落地。
$广电运通 sz002152$ :广电运通 公司推出的G100超柜机器人产品具备大小脑协同的能力。
关注 $华勤技术 sh603296$ :华勤技术在人形机器人领域,2025年完成了自研双足人形机器人首代调试,同时也在规划第二代人形双足机器人。同时在关键零组件,比如执行器,大小脑控制板会实现自研。目前也采用了英伟达最新的Thor平台解决方案进行研发
关注 $奥比中光 sh688322$ 奥比中光公司凭借在3D视觉端侧及对应机器人领域的算法优势,叠加地平线及地瓜机器人在机器人用芯片和底层软硬件架构方面的成熟经验,未来将共同打通机器人“眼睛”(感知系统)与“大小脑”(决策/控制系统)协同的核心环节,推动“感知-决策-执行”全链路技术进化,助力机器人产业快速发展。 佛山·广佛·智城