无人驾驶现在内卷的战场,已经不在真实马路上了,直接搬进了AI自己搭的虚拟世界里。
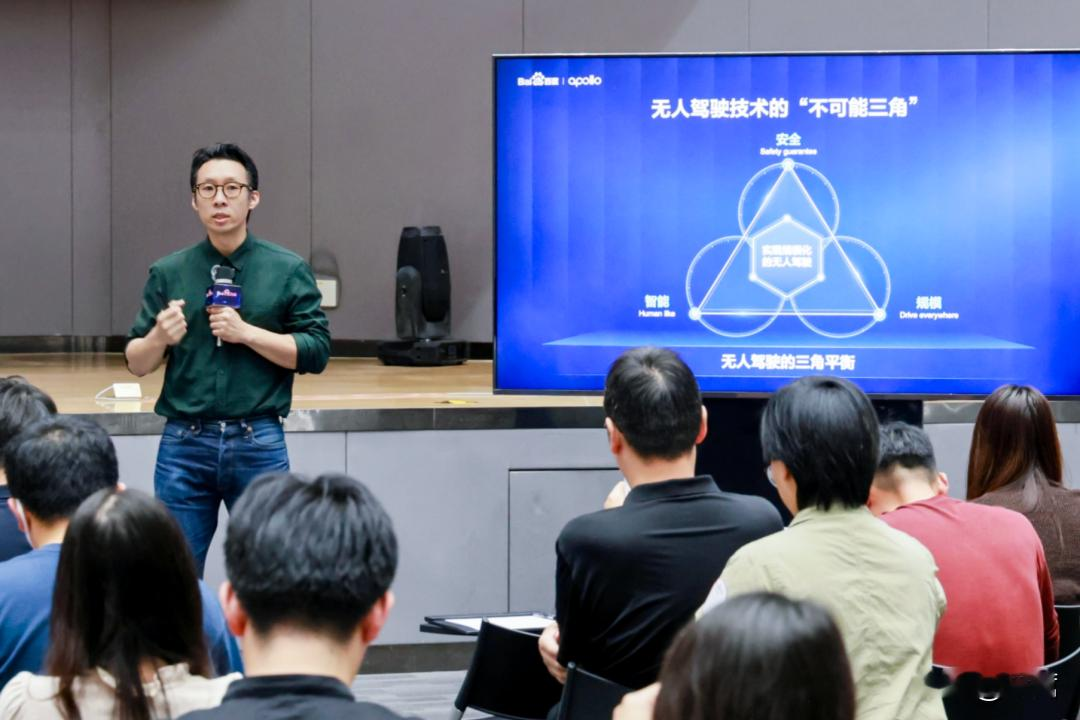
过去行业里有个绕不开的三角难题,安全、智能、规模化,很难同时落地。实车跑几十万公里,大概率碰不到几个稀有的长尾危险场景,主动去造这些场景又风险太高,传统仿真效率也撑不起规模化迭代。
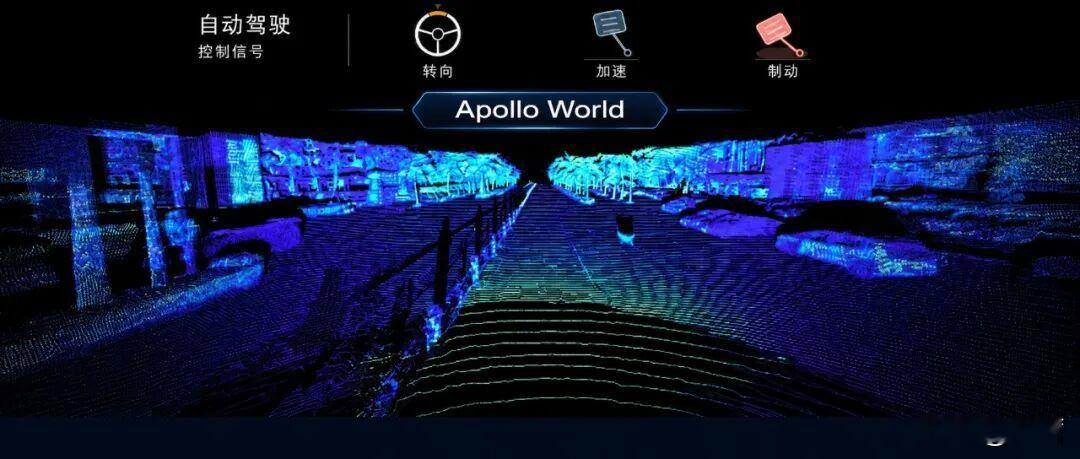
现在Apollo World把训练效率拉到了一个新量级,单日虚拟路测10万公里,相当于配安全员的实车连续跑满三年。里面的行人和周边车辆全是带自主决策能力的AI智能体,你变道它避让,你减速它超车,开放道路那种真实博弈状态基本还原出来了。
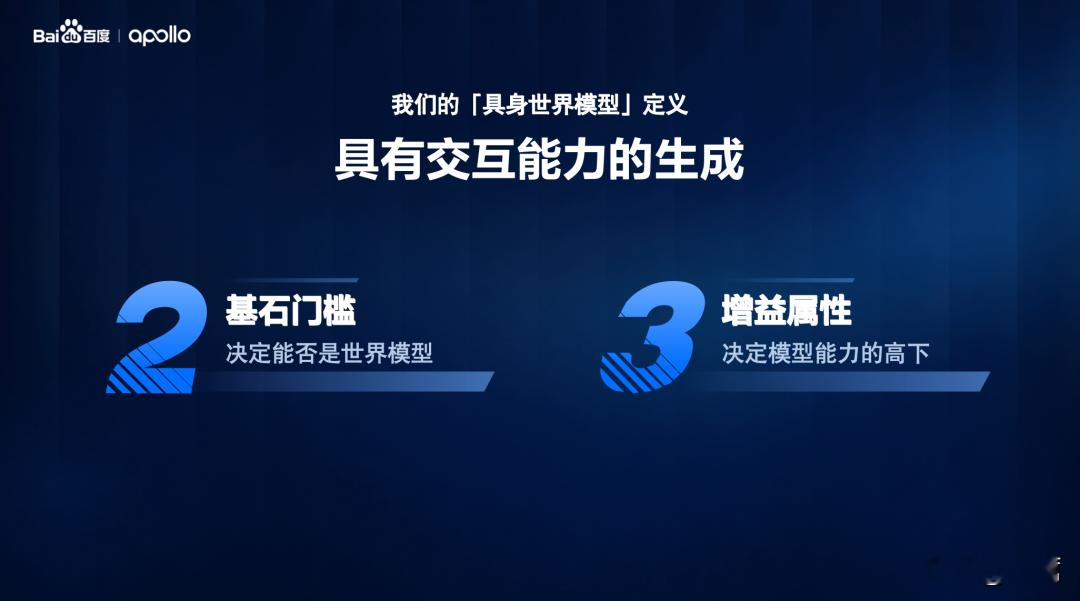
全球两大头部玩家也走出了不同路径。Waymo依托通用大模型做极端场景拓展,百度Apollo从无人驾驶实际需求出发提出“2+3”行业标准,相关能力已经落地到萝卜快跑全球28城的运营迭代中。
Grand View Research测算物理AI赛道未来7年复合增速超36%,无人车的虚拟训练范式已经率先跑通。
真实世界里要踩的坑,提前在虚拟世界里走完,这事才谈得上走进寻常百姓家。科技数码新鲜事儿