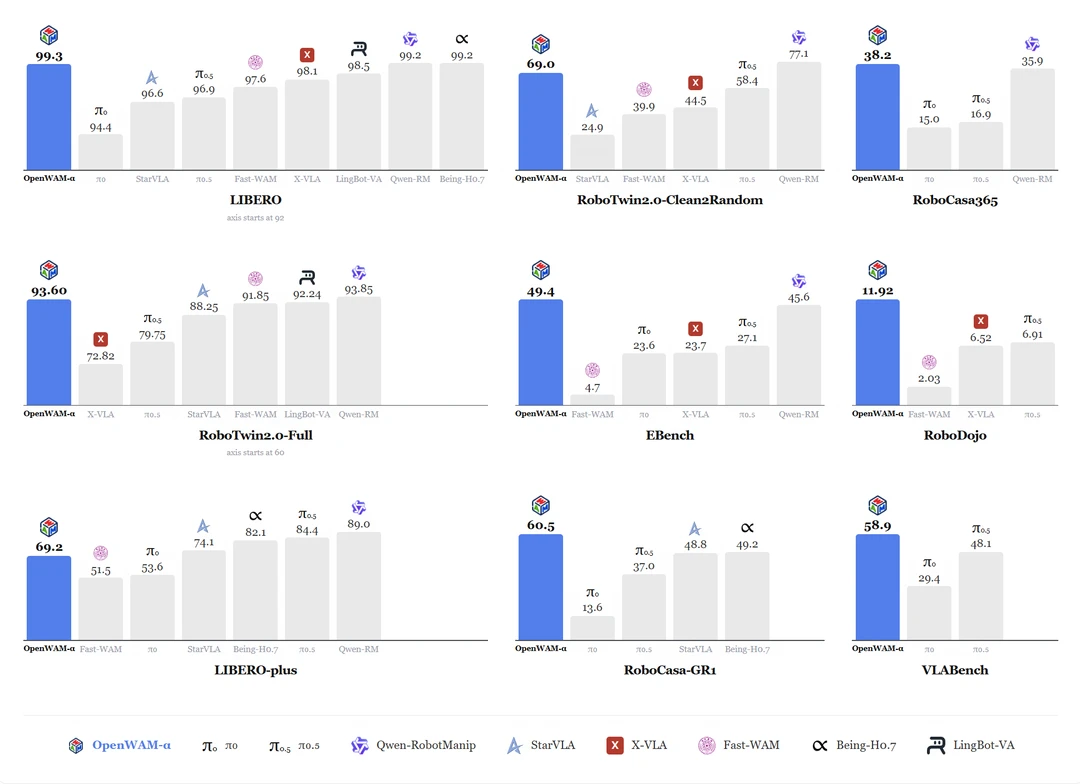
看到一个挺工程派的开源项目:OpenWAM 🤖。
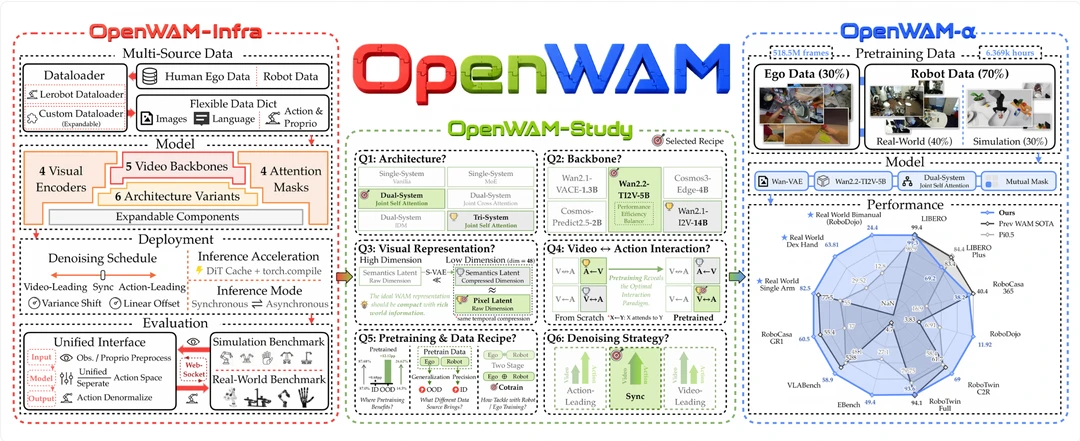
它最有意思的地方,不只是又开源了一个机器人模型。而是把 WAM 从 Infra → 消融实验 → 预训练 → 微调 → 部署 → 真机评测,基本整条链路都摊开了。
先说一个关键结论👇:
机器人动作学习,不能只看 Action。
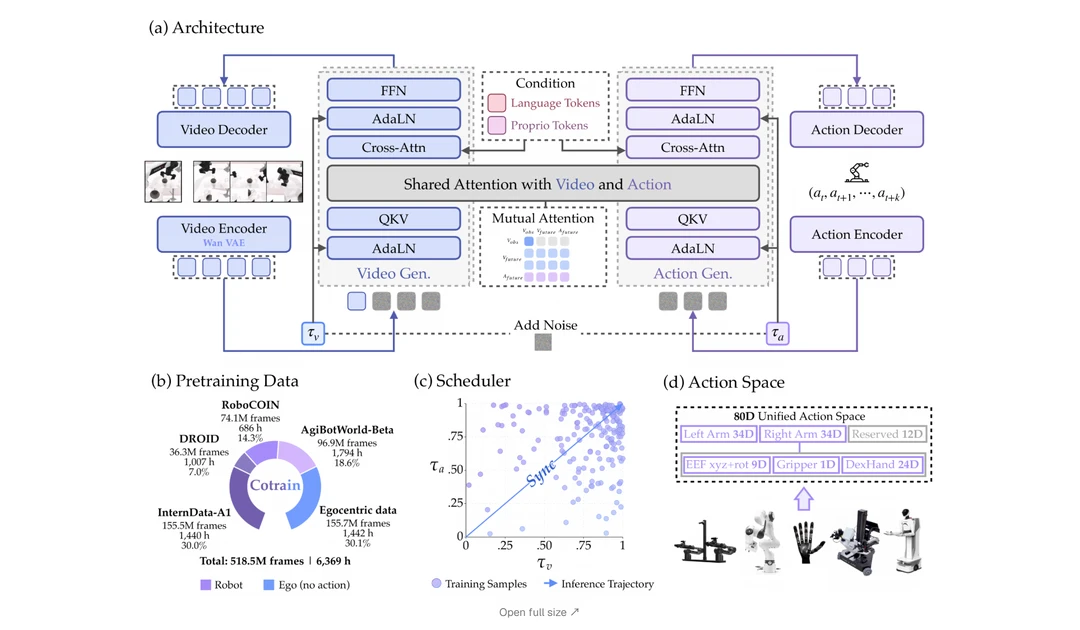
OpenWAM 的实验发现,当动作分支能够读取未来视频里的“世界信息”时,RoboTwin2.0 成功率能明显提升。而且视频和动作不是谁先生成谁更好,同步去噪反而表现最好。
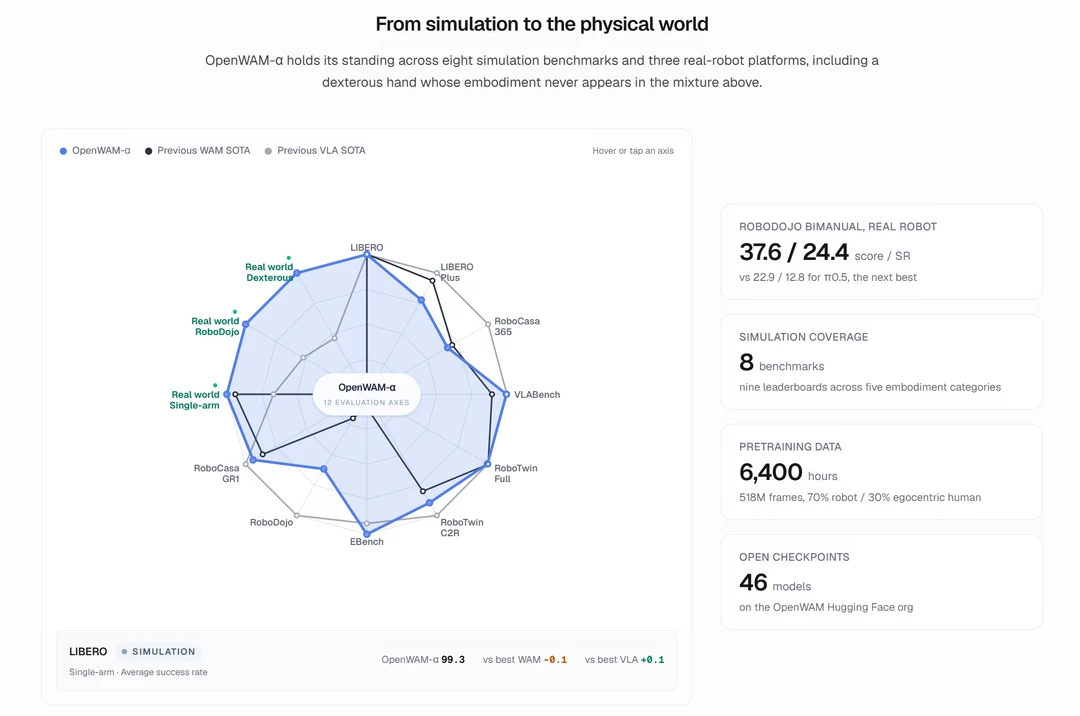
最终的 OpenWAM-α,用约 6369 小时人类视频、真实机器人和仿真数据预训练,还统一适配了不同机器人动作空间。
更关键的是它把训练代码、微调、部署、评测、基础权重和研究检查点都展开了 🔓。
所以这次开源真正有价值的地方是:以后研究 WAM,不一定要再从零搭整套系统。
对于想研究 World Model × Robot Action 的人来说,这套 Infra 可能比单个榜单数字更值得关注。
论文标题:OpenWAM: An Open, Modular Exploration Towards Systematic World-Action Model
#具身智能 #机器人 #WAM #WorldModel #VLA #机器人学习 #开源项目