机器人要慢慢想,动作却不能等。
把 ZimaBlue 的 Slow–Fast 机制整理成了8页图文,配合论文原图一起读:
① 为什么机器人需要两种计算速度
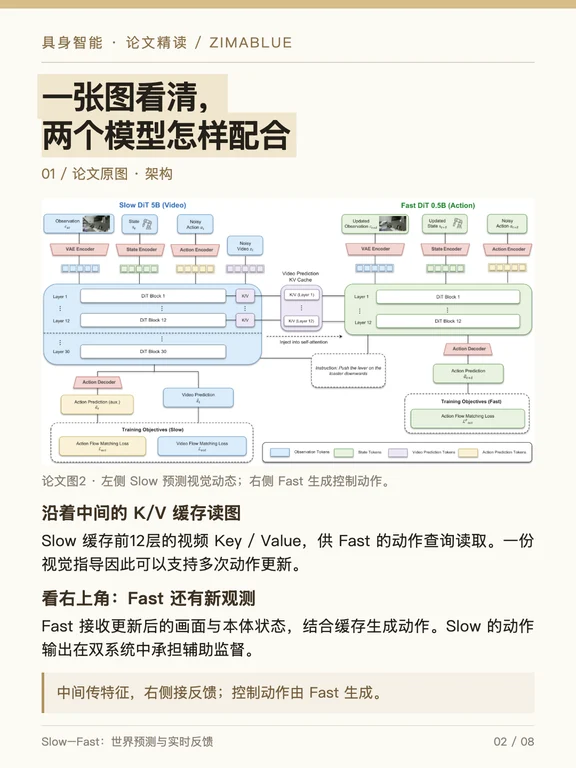
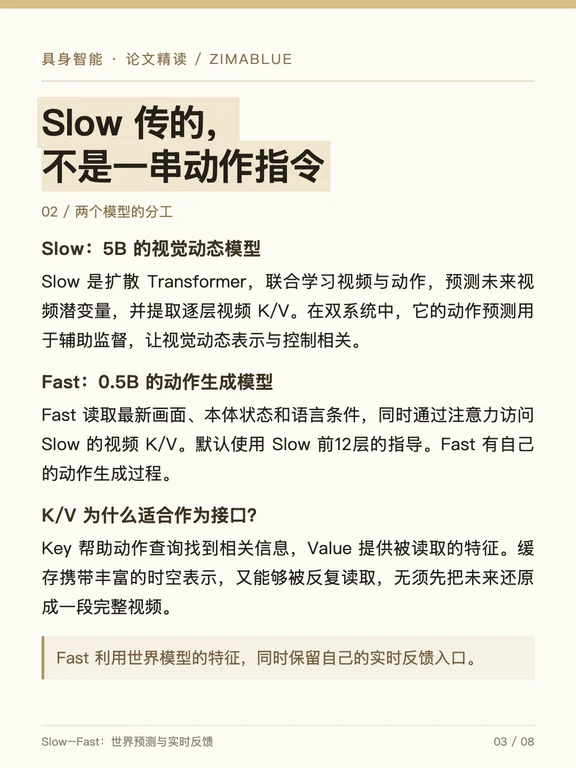
② Slow–Fast 架构与视频 K/V 缓存
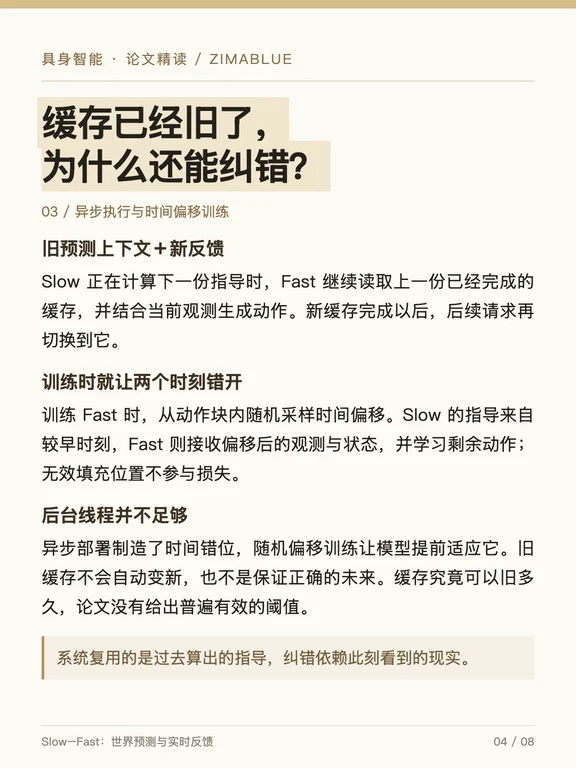
③ Fast 怎样结合旧指导与最新反馈
④ 随机时间偏移训练如何适应异步
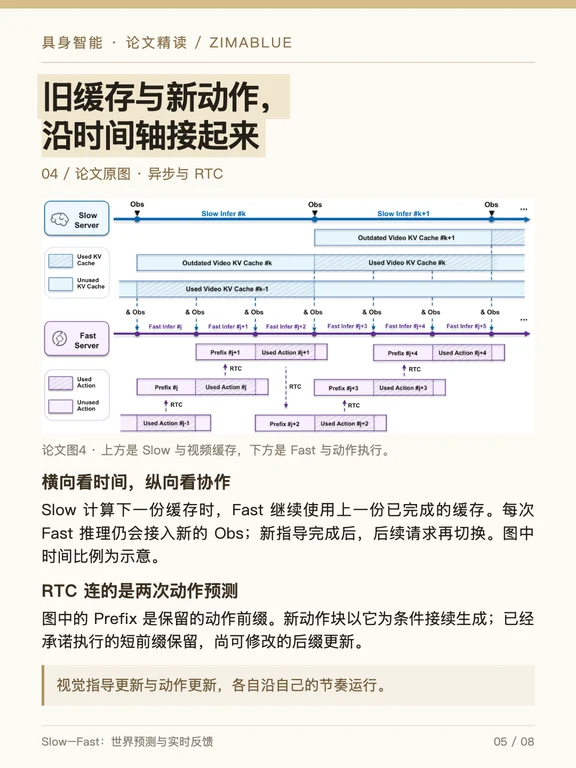
⑤ 沿时间轴看缓存更新与 RTC
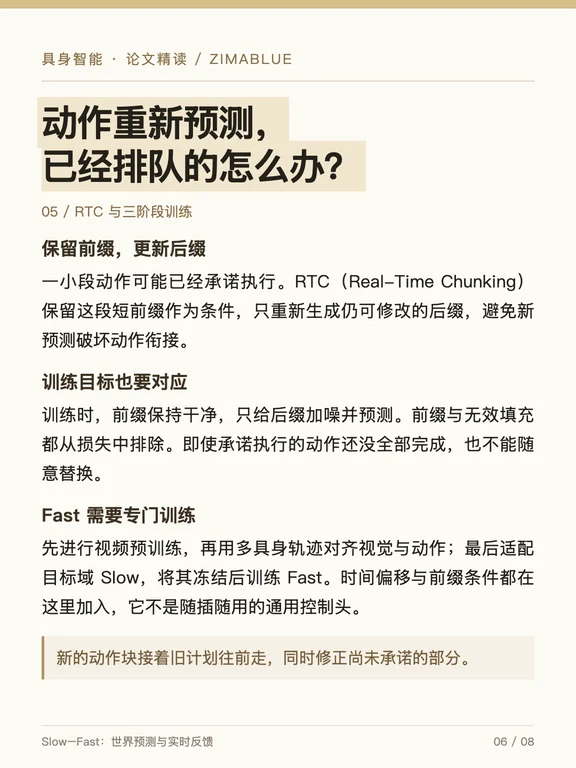
⑥ 保留动作前缀、更新后缀
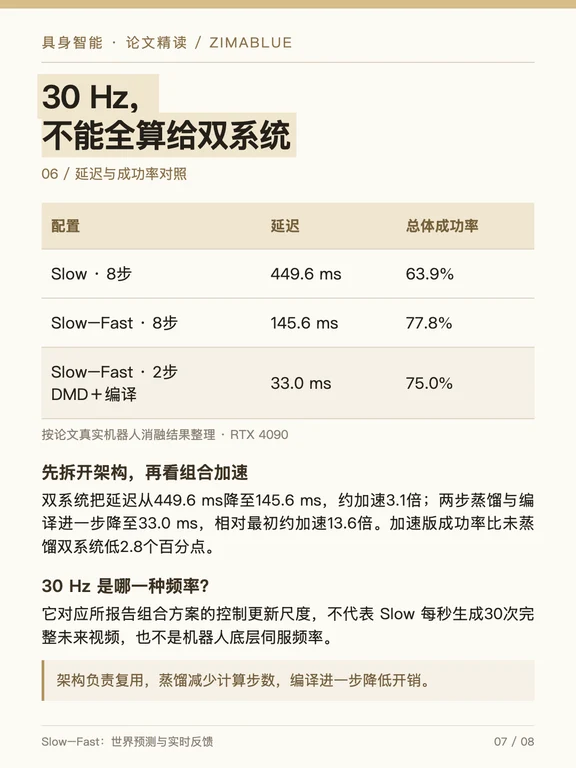
⑦ 拆解双系统、蒸馏和编译对30Hz的贡献
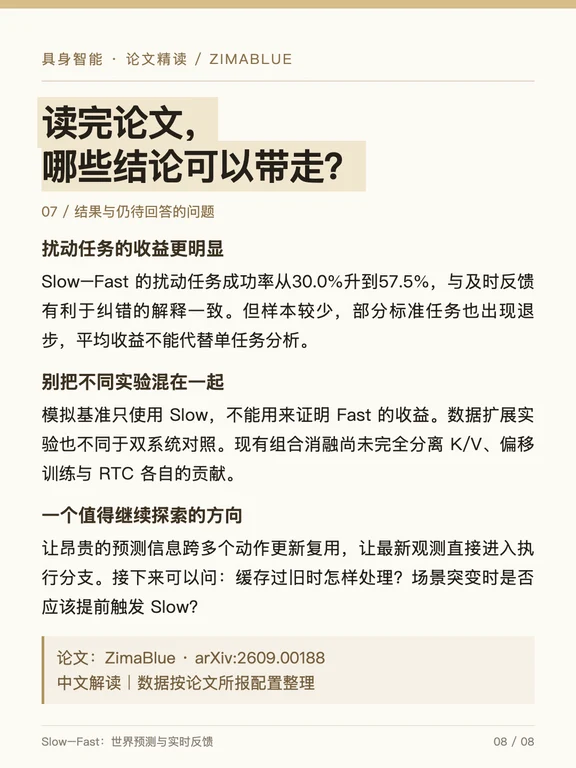
⑧ 实验支持的结论与仍待回答的问题
论文在 RTX 4090 上报告33.0ms延迟,这是双系统、两步DMD蒸馏和编译共同作用的结果。加速版总体成功率为75.0%,未蒸馏双系统为77.8%。
图中架构与时序图来自论文,文字为中文解读,实验表格按原文结果整理。
论文:ZimaBlue: Evolving Generalizable World Action Models through Scalable Video Pre-training
arXiv:2609.00188
#具身智能 #机器人马拉松 #论文解读 #世界模型