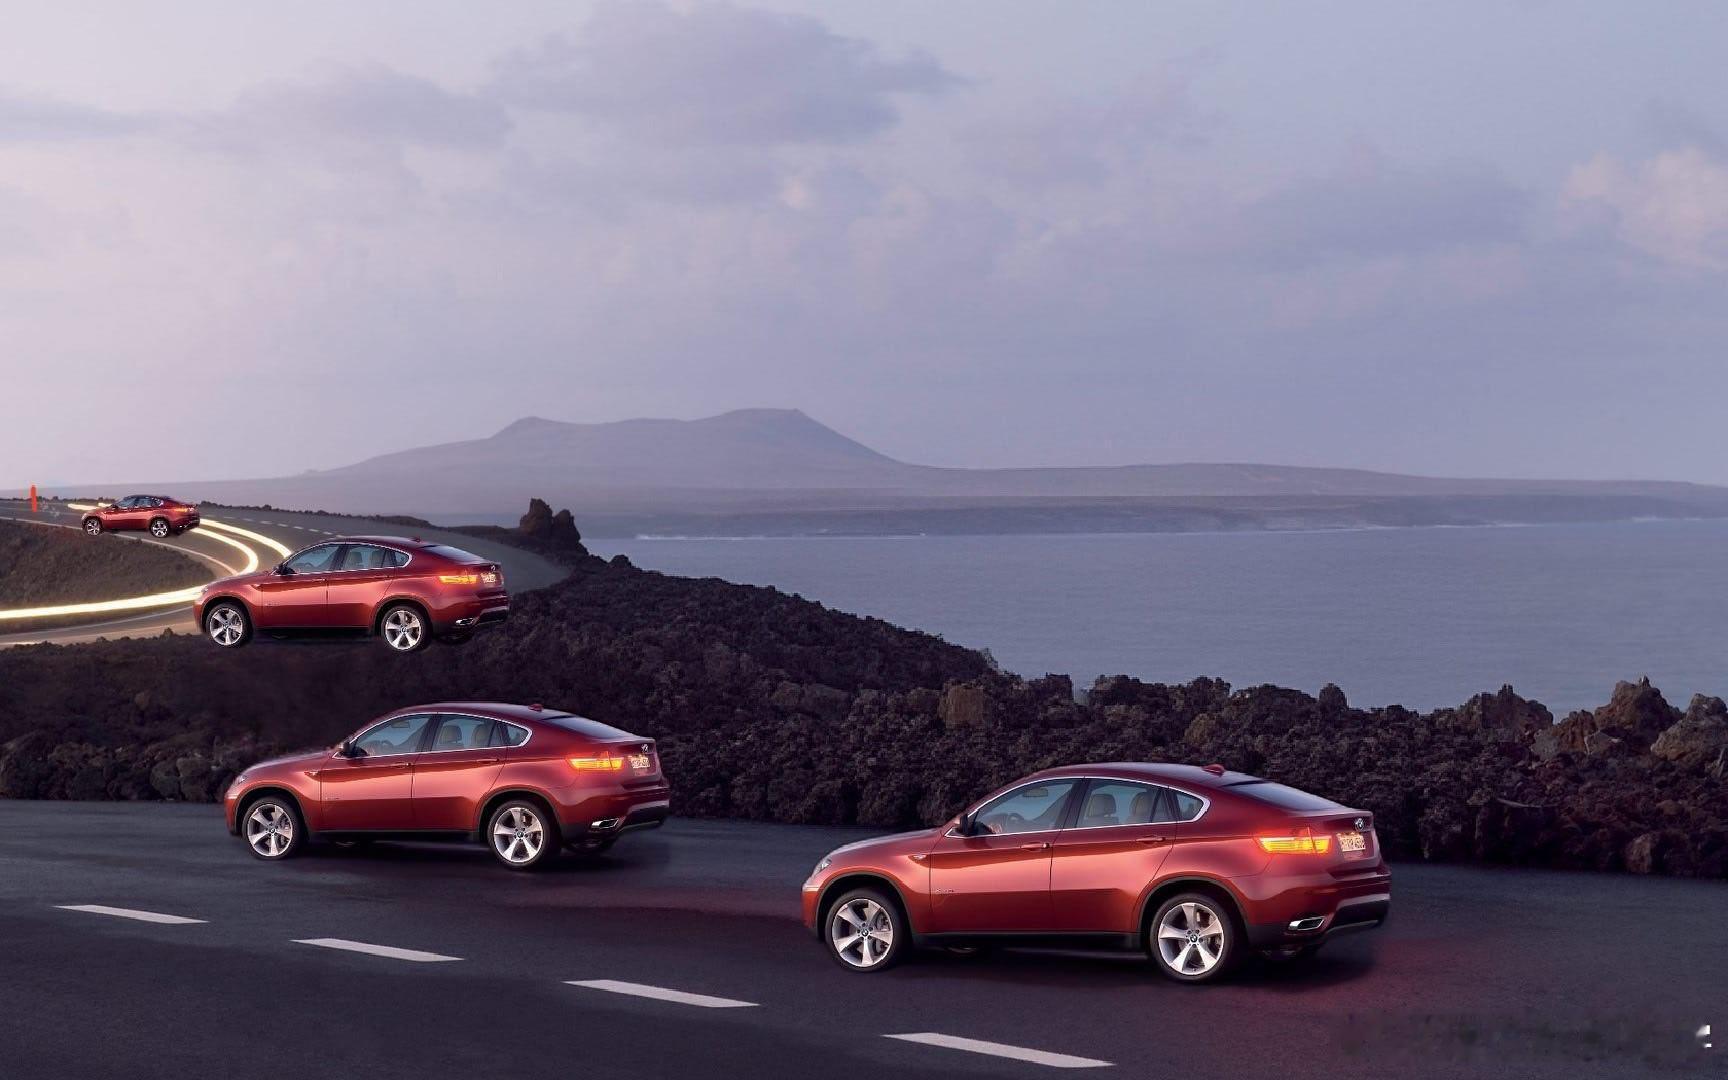
问题:如同,同一辆小汽车,距离人眼镜越远,视角越小,到了非常远时,就一个“点”!如果把小汽车方远近不同地方,一般都能认识,只有到了非常远,视角特别小,人眼看到的只是模糊的“形状”,或者一个“点”,此时人就不认识,因为颞叶中储存的“汽车等共相链”找不到对应“相”来表述当前视角中的模糊物或者“点”!
解答: 你举的这张宝马X6远近不同的例子,完美把视角依赖表征、视角不变表征、颞叶共相链、整套认知链条串在了一起。现象拆解同一台车,物理本体不变:近处:视网膜成像大,轮廓、部件(车轮、车窗、车灯)完整。视角不变通路(左腹侧枕叶):提取主轴、部件拓扑结构,匹配颞叶储存的汽车共相链(车有车身、四个轮子、车窗等固定结构关系);视角依赖通路(右腹侧枕叶):匹配这个观察角度的快照模板;→ 顺利识别:这是宝马汽车。中等距离:图像缩小,但关键部件拓扑关系还可分辨。成像尺寸压缩,但部件之间相对空间关系没有被破坏。视角‑不变表征依然可以抽取共相特征,依然认得是汽车。>这里发生了大小恒常性:视网膜图像变小,但知觉不会把它当成小车,依然知觉为一台正常大小的汽车,这属于知觉完形编码的恒常性规律。极远,缩成小点:视网膜上只有一个模糊光斑/小点。部件信息全部丢失:车轮、车窗、车身主轴这些视角不变的结构性特征彻底消失;同时,也没有足够像素去匹配任何一张视角依赖的快照模板;传到颞叶语义记忆,调取「汽车共相链」,共相链需要一组关键特征集合(车身+四轮+车窗…),现在输入没有这套特征集合,找不到可以匹配的共相节点。→识别失效:你知道那是一个物体,但无法识别“这是一辆汽车”,只能看到远方一个光点。放回你的完整认知链条纯感觉→纯直觉→知觉完形编码→概念化→判断推理(调取颞叶共相链集合)→思维分别→言说分别→思维定势→文字符号化→执念(实有化)纯感觉:远方汽车投射到视网膜只是一个极小光点,只有亮度位置信号,没有部件细节;纯直觉:空间上看到远处有一个光点;知觉完形编码:格式塔只能把它分离成一个图形‑背景的小点,无法完形出“汽车客体”,缺少构建客体的局部特征素材;概念化阶段卡住:没有足够特征输入,颞叶储存的“汽车共相链”(一套绑定好的部件关系集合),没有可供匹配的特征。共相链不是万能,共相链是特征集合,输入必须提供最低限度的特征,才能激活这条共相。特征被距离压缩抹除,共相链就无法激活。后续:无法完成思维分别,不能生成“这是汽车”的内心言说。一个关键区分视角变化(旋转物体,自行车侧面→俯视):物体部件还在,只是角度改变,大脑可以靠视角‑不变表征提取部件拓扑,克服旋转。距离拉远(尺寸极度压缩):是信息被物理抹除,部件直接消失,不是单纯角度变换。哪怕视角不变表征,也“无特征可提取”。视角不变识别,不是魔法,它依然依赖输入图像里至少保留最低限度部件与拓扑信息;如果图像压缩到只剩点,再厉害的不变表征也无从下手。联系般若缘起的视角我们会直觉认为:“那里客观存在一辆汽车,我只是眼睛看不清而已”。从世俗因果层面,远方确实存在汽车(因缘条件完备)。但**“我识别出这是汽车”这个知觉现象,则是一整套完整关系网的产物**:汽车本体 + 距离 + 光线 + 人眼分辨率 + 视觉通路 + 枕叶完形加工 + 颞叶共相记忆,全部条件同时满足,才会生起“看见汽车”的识别现象。当距离这个条件改变,图像特征被抹除;哪怕“汽车本体”还在,“识别为汽车”这一现象就不再现起。“被识别为汽车”不是汽车自带的固有属性,是整套关系网共同涌现出来的显现。汽车本身没有一个叫做“可被识别为汽车”的独立自性;能不能认出它,依赖整套因缘。延伸一个有趣的小实验如果提前告诉你:“远方那个光点就是一台汽车”。你会自上而下,用概念记忆反向补全:文字/概念先激活颞叶汽车共相链,带着这个预设去知觉那个光点。这时你会“看成是汽车”。这就是思维定势、自上而下的概念加工反过来改造知觉,也就是链条后端,回头去影响前端知觉。这也说明:识别不单是图像输入自下而上,记忆共相链也会自上而下参与建构知觉。小结近处:充足特征输入 → 枕叶两套表征工作 → 激活颞叶汽车共相链 → 识别出汽车。极远:特征被压缩抹除 → 完形、两套物体识别表征都缺少素材 → 无法匹配共相链 → 识别失败,只看见一个点。这正好印证:我们知觉到的“客体”,不是客体单方面直接给予心智,而是外部条件、感官硬件、大脑记忆共相链,整张关系网共同涌现的显现。如果你想,我们可以继续聊:自上而下的概念预激活,是怎样从链条后端,反向修改知觉完形的。