理解机器人中的 PID 控制 🤖
在从事机器人项目时,我接触到了运动控制中最重要概念之一:PID 控制器。
机器人并不总是完全按照预期移动。电机具有不同的特性,表面会影响运动,而导航过程中小的误差可能会累积。
这就是 PID 控制发挥作用的地方。
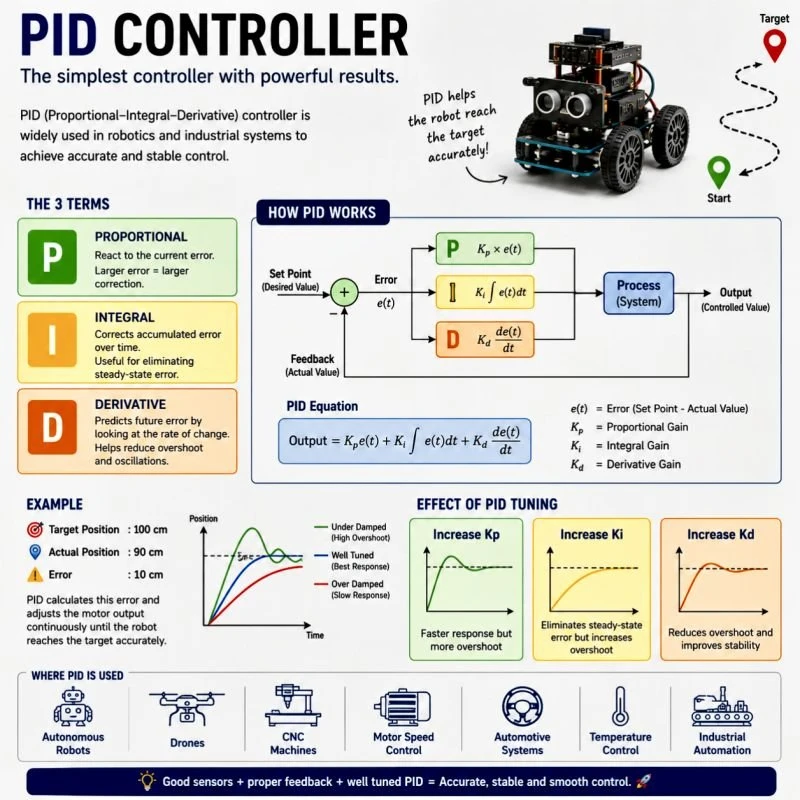
PID 控制器会持续比较期望值(设定点)与实际值(反馈),并调整输出以减少误差。
它通过三个主要项来工作:
🔹 P – 比例:响应当前误差。
🔹 I – 积分:帮助消除随时间累积的误差。
🔹 D – 微分:通过考虑误差变化的速度来帮助减少超调。
基本方程是:
Output = Kp × Error + Ki × ∫Error dt + Kd × d(Error)/dt
例如,如果机器人需要在特定位置停止但略微超过它,PID 可以根据位置误差持续调整电机速度和制动。
PID 特别有趣的地方在于,实现这个方程只是开始。为实际机器人调整 Kp、Ki 和 Kd 才是真正的工程挑战所在。
我目前正在探索用于电机控制和精确航点导航的 PID 控制,看到这样一个相对简单的控制概念如何在现实世界的机器人应用中产生重大影响,这是一次很棒的学习经历。
每一次调整、测试和调优步骤都带来了对理论如何转化为实际机器人行为的更深入理解。🚀
#硬件 #机器人 #pid #电机 #控制
#Engineering